今宏电子期刊 - 第二十期—02 PS应用 - 抓手机构定义

Tecnomatix解决方案中的Process Simulate搭建好仿真场景,并需要对其进行机构运动的仿真前,需对资源设备做机构定义。定义好的设备资源,其关节运动关系保存在其对应的jt数据中,后续其它项目再次调用该数据时,可以直接利用而无需再次进行定义。
演示软件版本:Process Simulation on eMS 15.0 Standalone
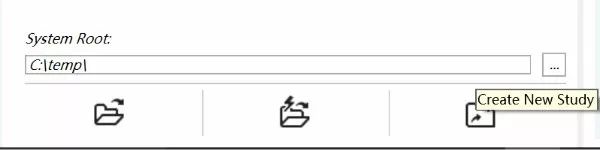
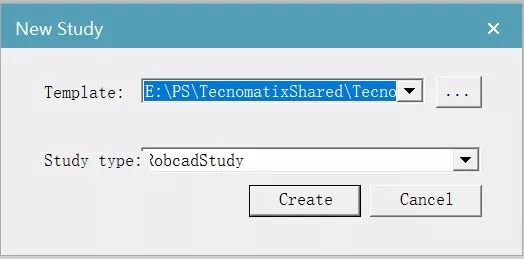
登录欢迎界面,可以直接选择已有的项目,或者创建新的。此时需要注意设置System Root的位置,与项目对应。
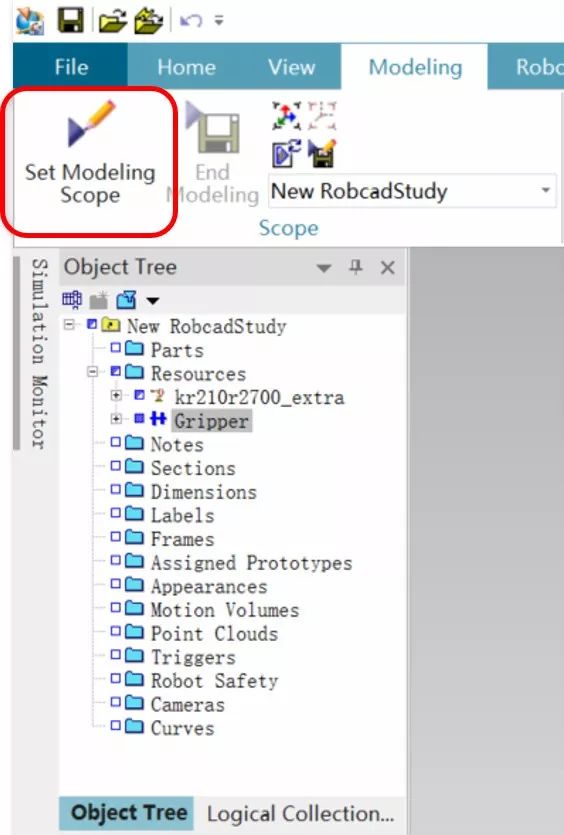
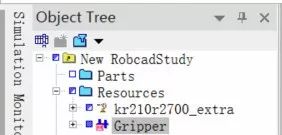
选中抓手,并点击【Set Modeling Scope】,然后会出现一个M的粉红色标记,代表可以进行定义。
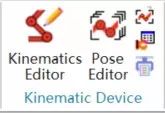
点击【Kinematics Editor】命令,进入编辑运动机构的操作框。
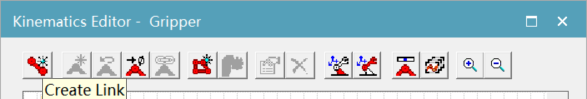
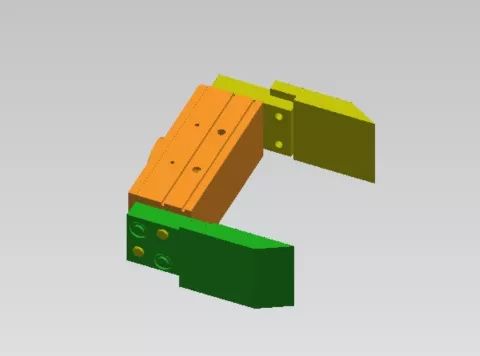
点击关节运动编辑窗口菜单栏上的【Create Link】的命令,创建连杆,在此将抓手定为三部分
link1(绿色)和link2(黄色)为动的部分,BASE(橙色)为不动的部分
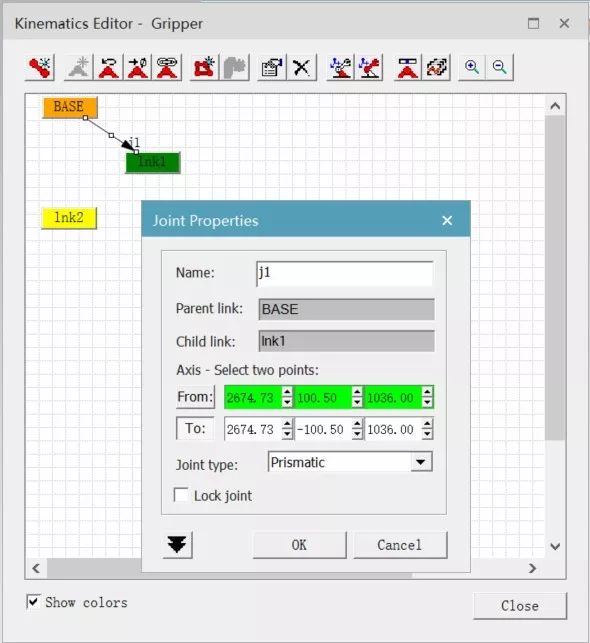
点击【Create link】,然后点击BASE,移动鼠标,拉出一条线到link1,弹出一个框如下图,Joint type选择Prismatic直线运动,运动类型为直线【Prismatic】,起点【From】和终点【To】根据实际情况来选择。
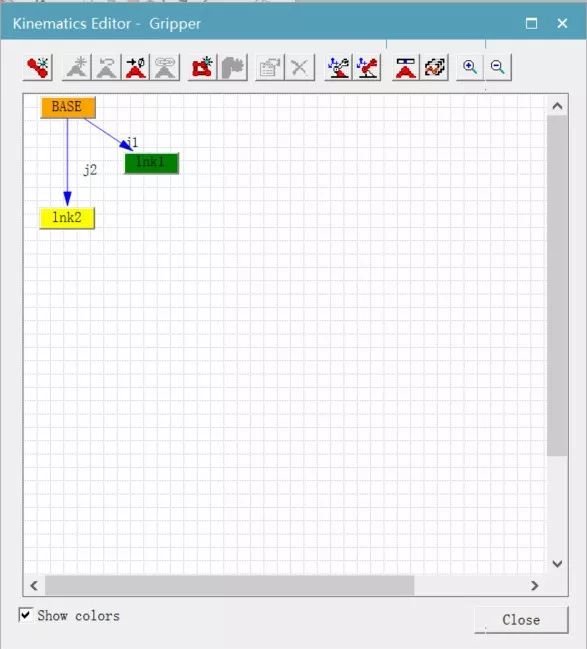
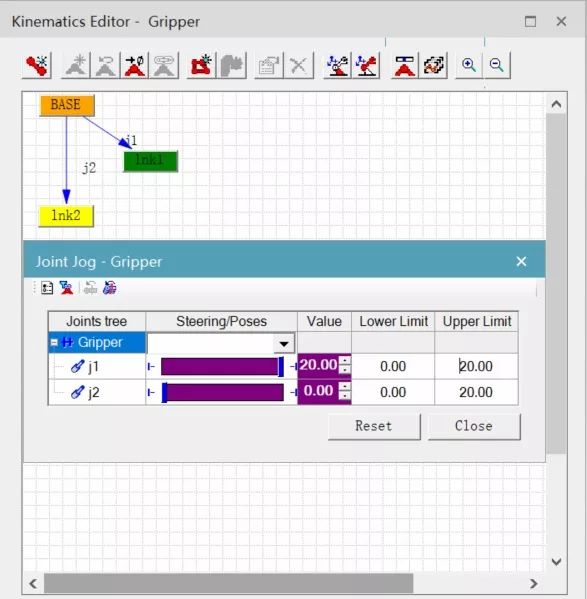
定义完成后,点击ok,会出现一条蓝色的直线。
点击【Open Joint Jog】,
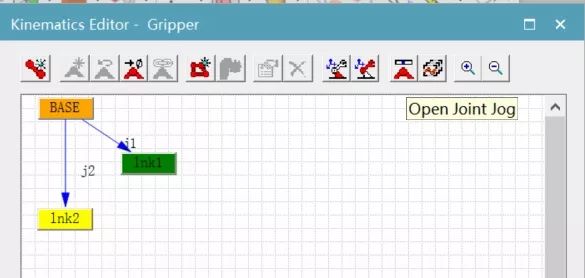
拖动进度条,查看该抓手的运动关系,并设置最低最高值,视情况而定。
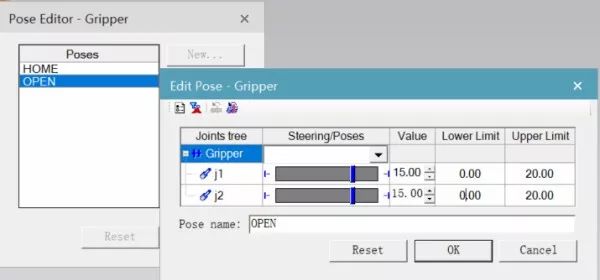
点击【Pose Editor】,
定义一个【OPEN】的姿态,伸缩长度视情况而定
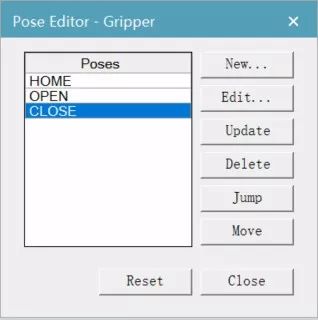
 再建立一个【CLOSE】姿态
以上是用Process Simulate抓手机构定义的操作,想了解其他更详细的应用操作欢迎给我们留言。
---------------------------------------------------------------------------
- END -
广州今宏信息科技有限公司(Gohope)为致力提升企业竞争力的制造型企业及经理人打造一个综合的技术服务平台。帮助企业建立强大的产品研发体系,促进制造企业技术转型,提高运营效率、降低复杂度,从而帮助制造企业加快产品上市时间。